


-
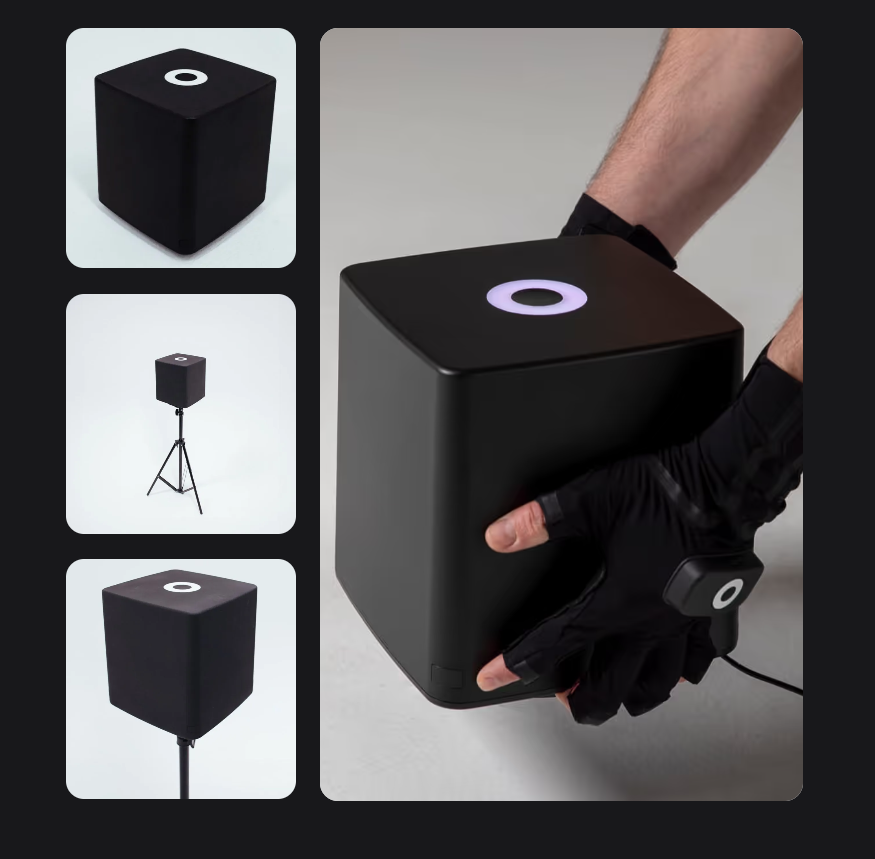
Rokoko 电磁定位 + 松灵 NERO + 强脑灵巧手:这套遥操作方案解决了什么问题?
传统做法绕不开摄像头和光学标记点:要么受遮挡、光照影响,要么得先贴标记点再标定。Rokoko 这套组合方案给出另一种思路:用电磁传感做无标记点动捕。方案由三部分构成。Rokoko Smartgloves II 数据手套采用 IMU + EMF 混合传感,采集五指连续空间位姿;Coil Pro 电磁定位模块产生可控参考电磁场,由 Smartgloves II 解算出腕部六自由度绝对位姿。整个链路无摄像头、无光学标记点,是典型的无标记点动捕路线。
2026-09-15
-
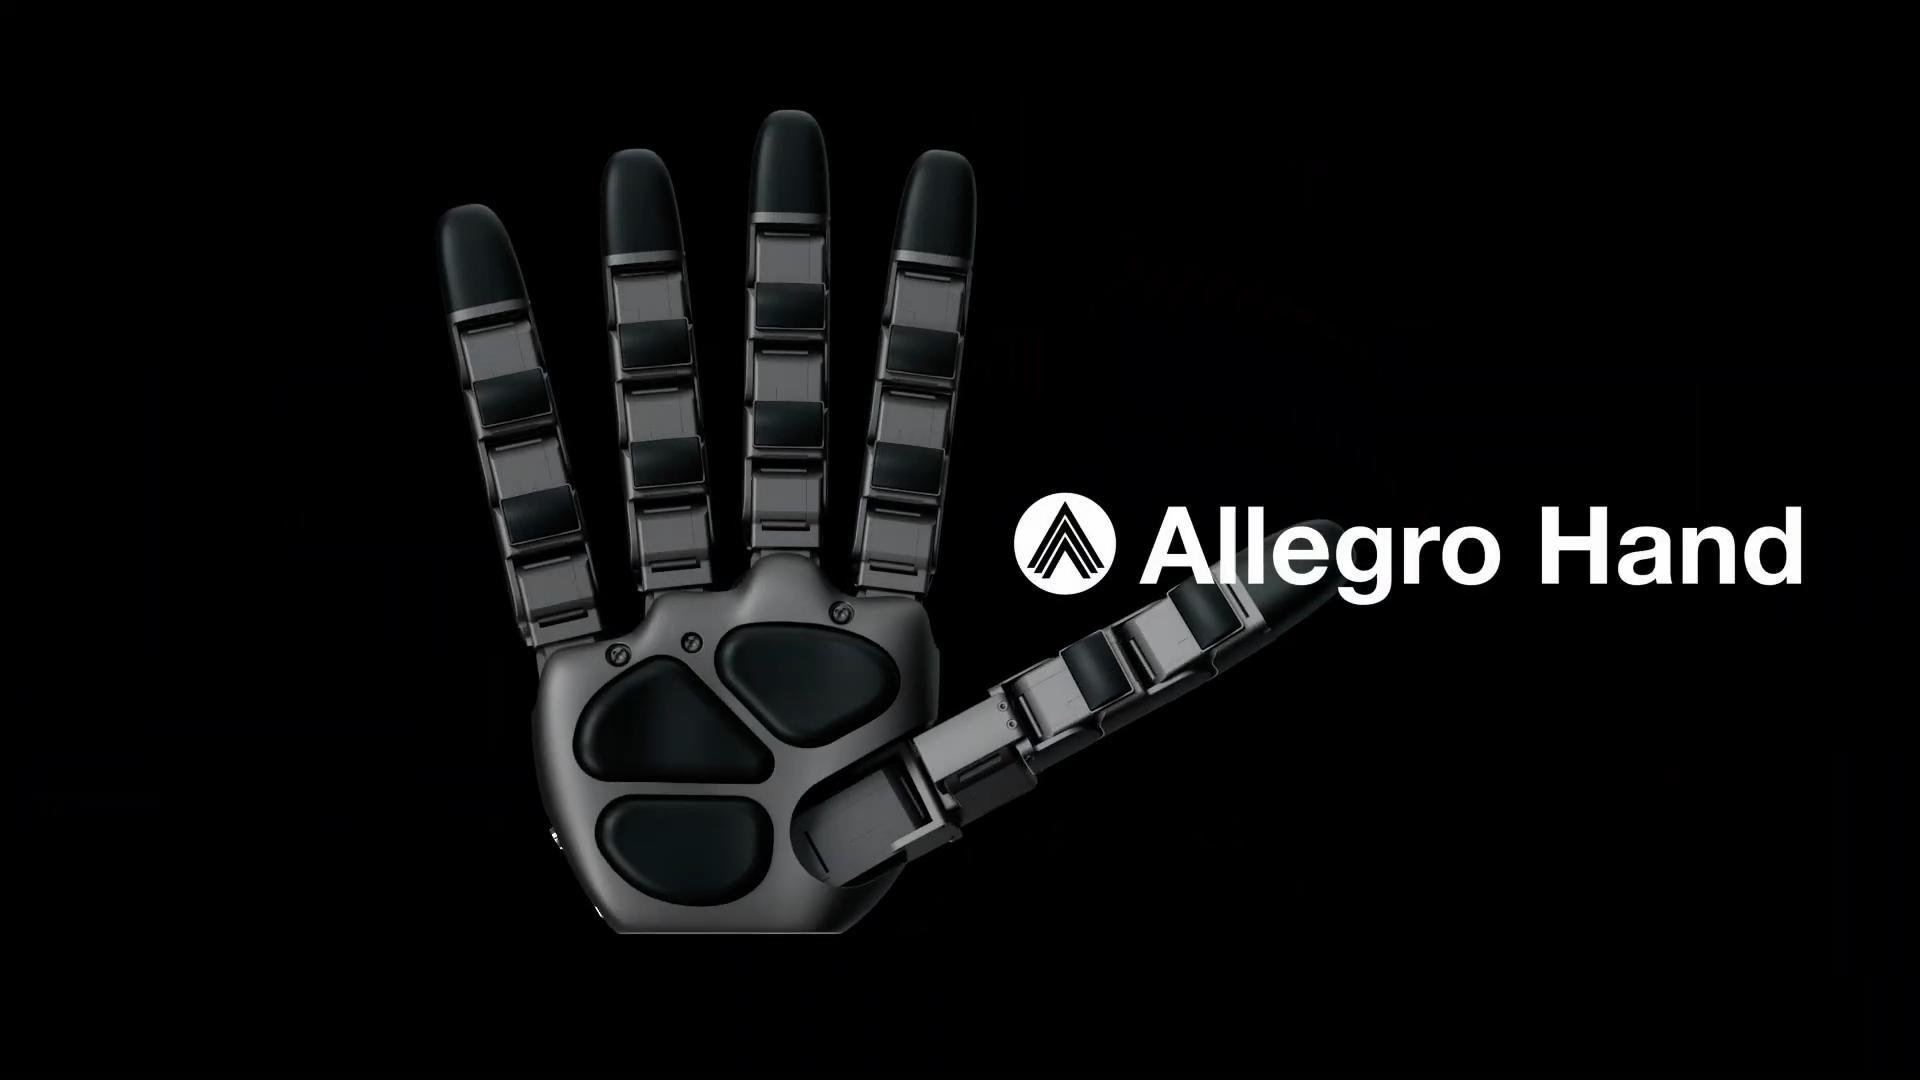
四指到五指,不只是多一根手指:Allegro Hand V6-F 全手触觉升级背后的工程逻辑
Wonik Robotics 发布并上市 Allegro Hand V6-F。对长期关注 Allegro Hand 系列的研究者,最直观的信号是:小指终于装回来了。从 allegrohand V4 到 allegrohand v5 sense,四指 16 自由度的布局沿用十余年;V6-F 带来五指、20 个自由度,并把压力传感从指尖扩展到整个手掌。
2026-09-14
-
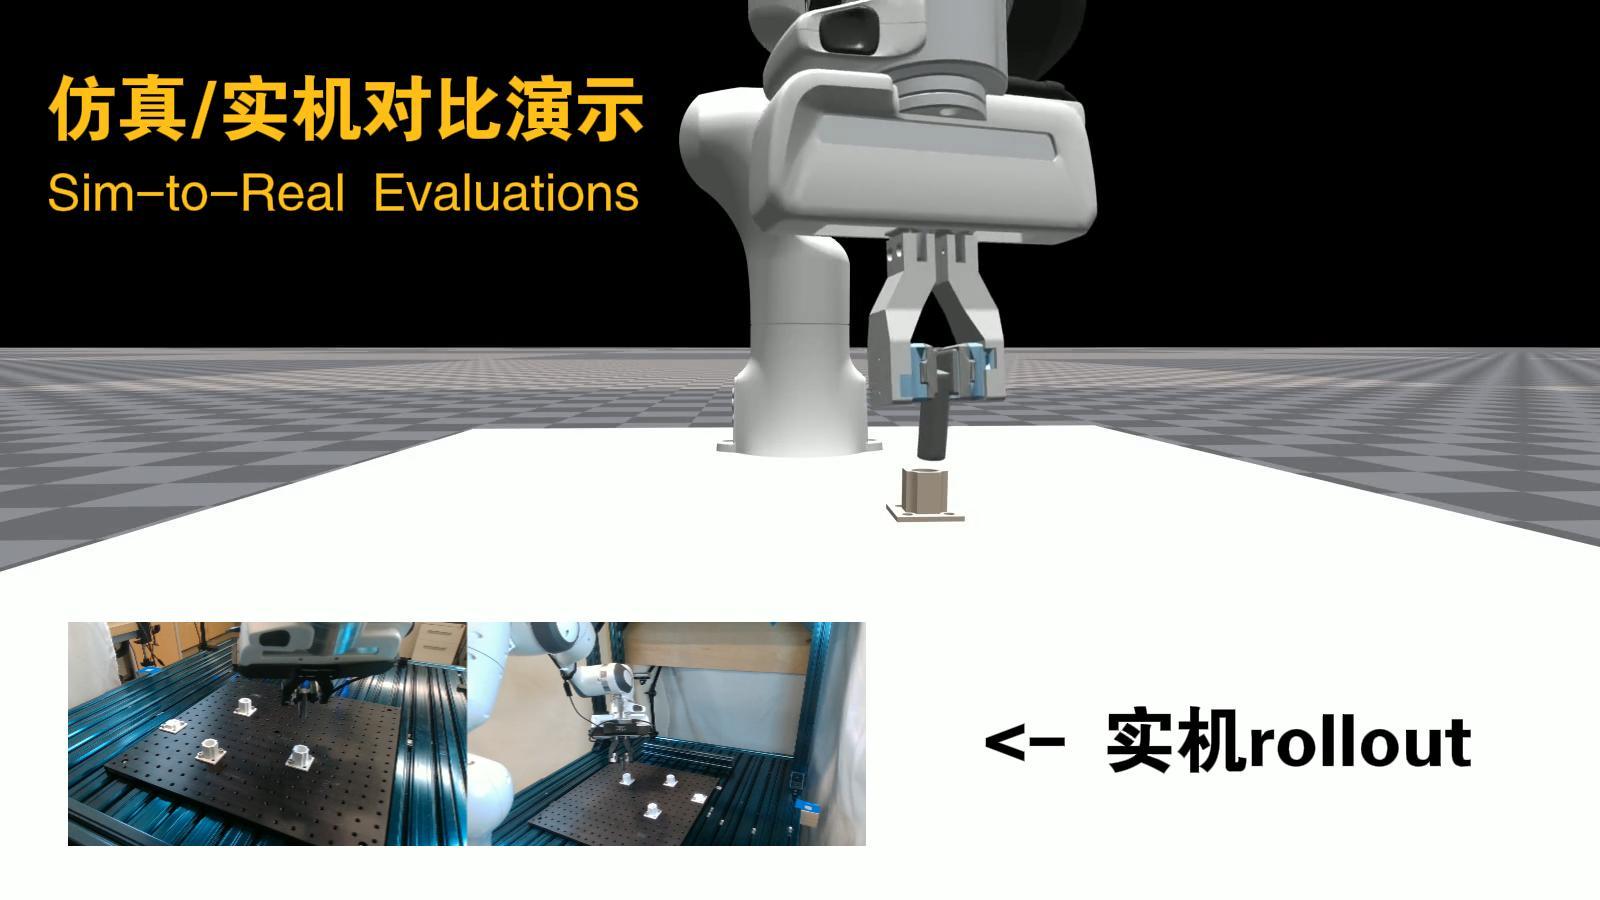
触觉仿真重大突破!密歇根大学推出 HydroShear:零样本 sim-to-real 成功率 93%
研究团队在 GelSight Mini 触觉传感器上进行了系统验证。实验结果显示,在膨胀、平移剪切、扭转剪切、滚动剪切四种模式下,HydroShear 的预测误差(RMSE)均显著低于现有基线方法 TacSL 和 FOTS,剪切向量的方向余弦相似度也更高。
2026-09-14
-

HelloRobot Stretch 4:为具身智能研究提供实物验证平台
近两年**HelloRobot**/**Hello Robot**旗下**Hello Robot Stretch**系列**具身智能机器人**,包括**Stretch 3 移动操作机器人**与全新升级的**Stretch 4 移动操作机器人**,已成为全球高校主流的科研实验平台。作为**欣佰特 Hello Robot**(**Hello Robot 中国区代理**)主推设备,该机搭载**机器人灵巧夹爪**、全景感知与双处理器架构,**Hello Robot 续航时间**升级至约 8 小时,适配 EGO 视角研究与各类具身智能算法开发。它既是高效的科研设备,也是优质**家用服务机器人推荐**,可作为**居家医疗辅助机器人**、**老人小孩友好机器人**与**社交陪伴机器人**,兼顾实验室研究与家庭落地使用。
2026-09-08
-
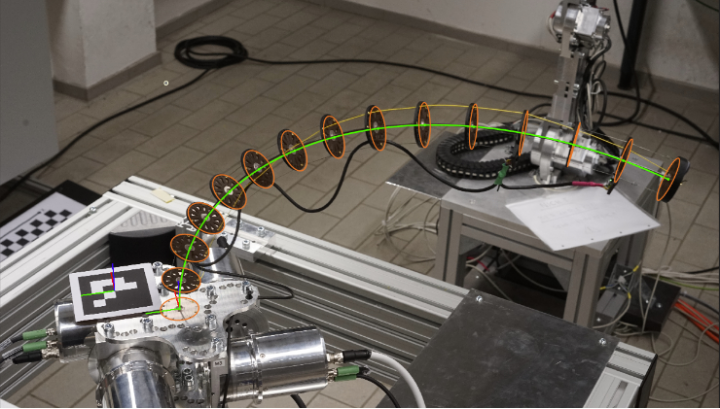
Sensodrive|SensoJoint 力控关节模组:面向连续体机器人科研的张力闭环驱动方案
Sensodrive的SensoJoint力控关节模组通过输出端直接测量力矩+四层主动补偿,把机器人关节的"柔顺手感"从模糊的体验变成了可测、可控、可配置的力矩闭环——解决了普通伺服靠电流反推力矩不准的老问题,为连续体机器人、外骨骼、协作机器人等需要高精度力控的场景提供了即插即用的标准化方案。
2026-09-08
-
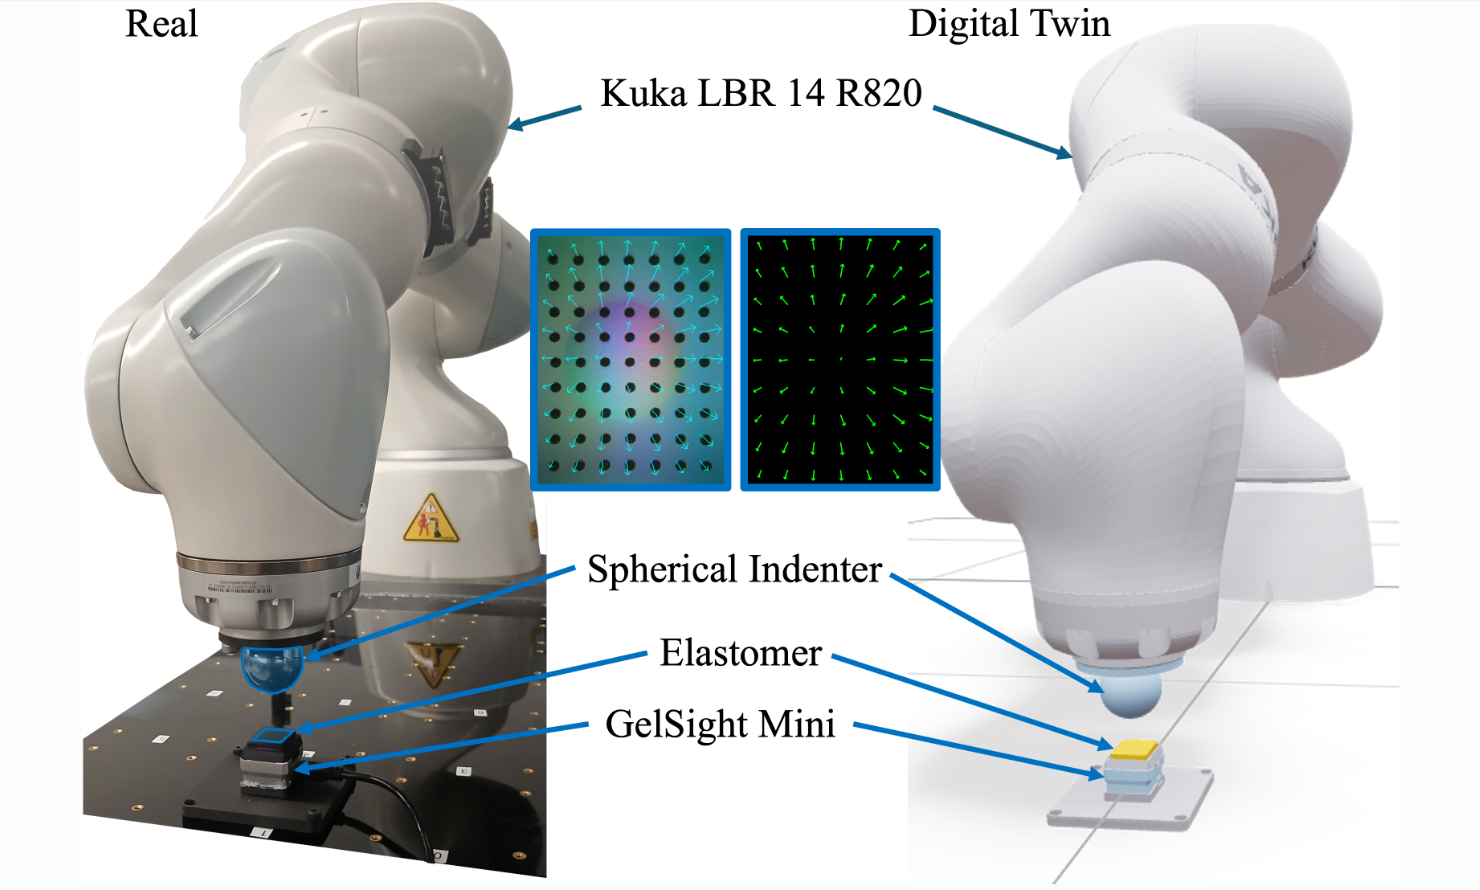
GelSight 视触觉3D显微系统:让每一处微观形貌都变成标准数据
GelSight Mini 视触觉传感器的出现,正在改变这件事。它的原理源自麻省理工学院:一块弹性凝胶贴合被测表面,像皮肤一样把形貌“复印”下来,底部相机配合多方向光源,通过光度立体法实时重建高分辨率 3D 形貌。
2026-09-08
-
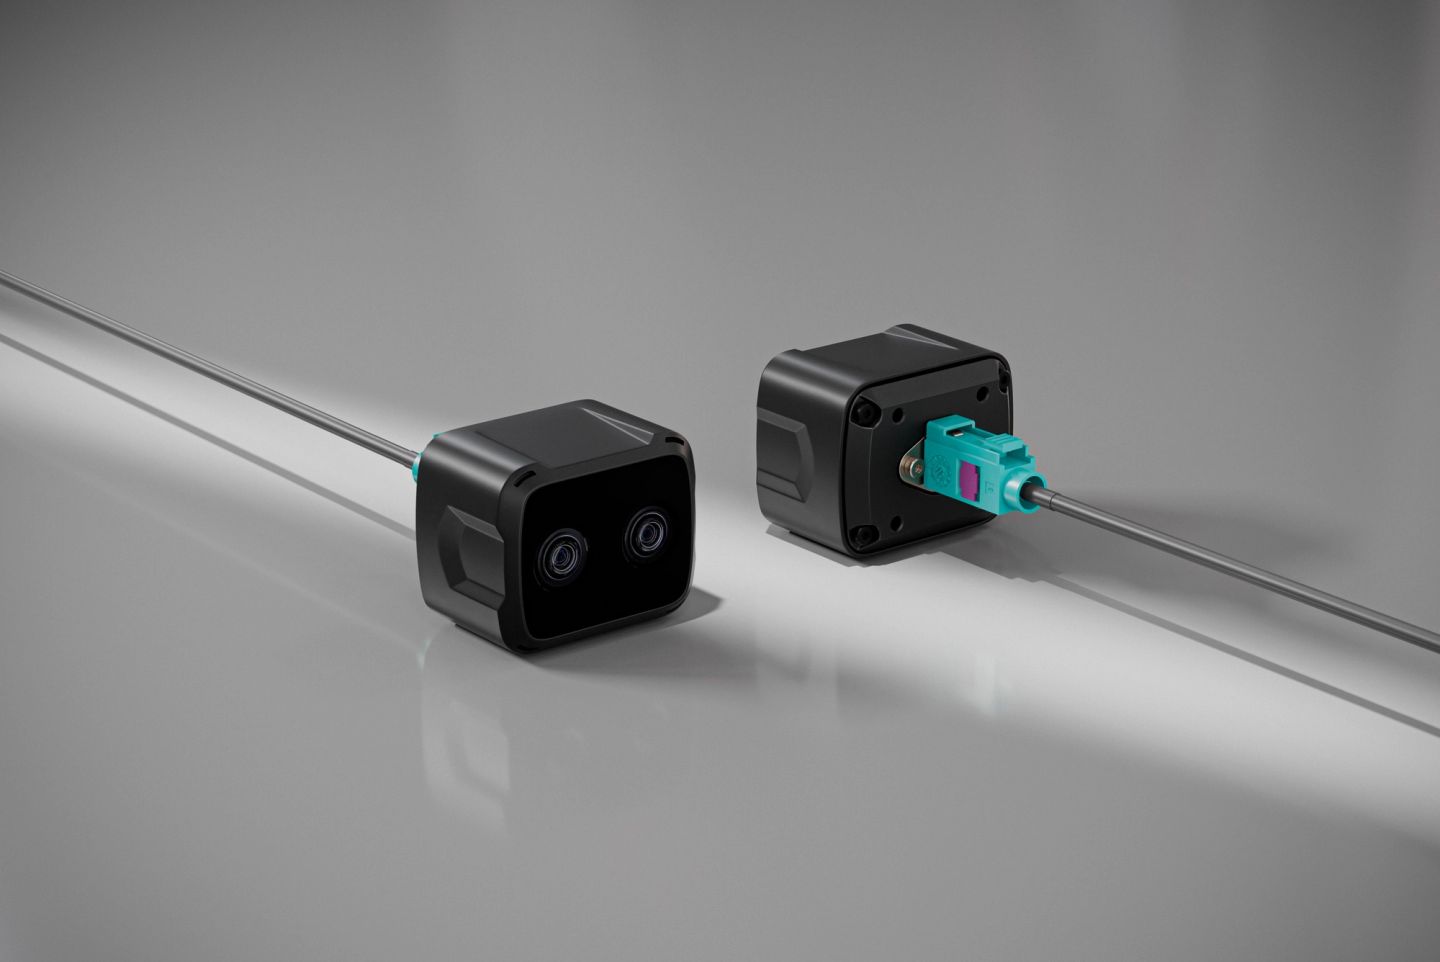
AI 深度视觉 + IMU:ZED 相机重新定义机器人的环境感知能力
双目立体视觉模拟人眼,靠视差算距离,天然带 RGB 颜色信息,正好满足机器人 "既要看清是什么、又要知道在哪" 的需求。ZED 相机把这件事做到了产品级:深度感知、空间映射、目标检测、人体跟踪、6DoF 运动跟踪,一套 ZED SDK 全给齐了。
2026-09-08
-
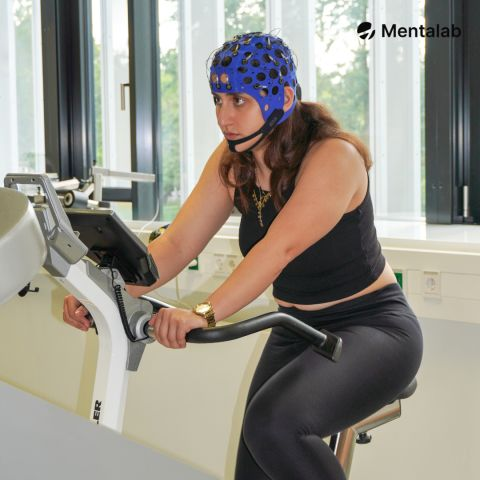
Mentalab运动科学应用案例:移动脑电系统支持高温/高强度场景神经信号采集
Mentalab发布运动科学案例:用Explore移动脑电系统在高温骑行实验中捕捉神经信号,发现大脑在热环境下存在主动保护性降载机制,成果发表于《Journal of Science and Cycling》。27g超轻硬件+开放接口支持真实场景脑电采集,应用覆盖竞技体育、康复、人因工程等多领域。
2026-09-04
-
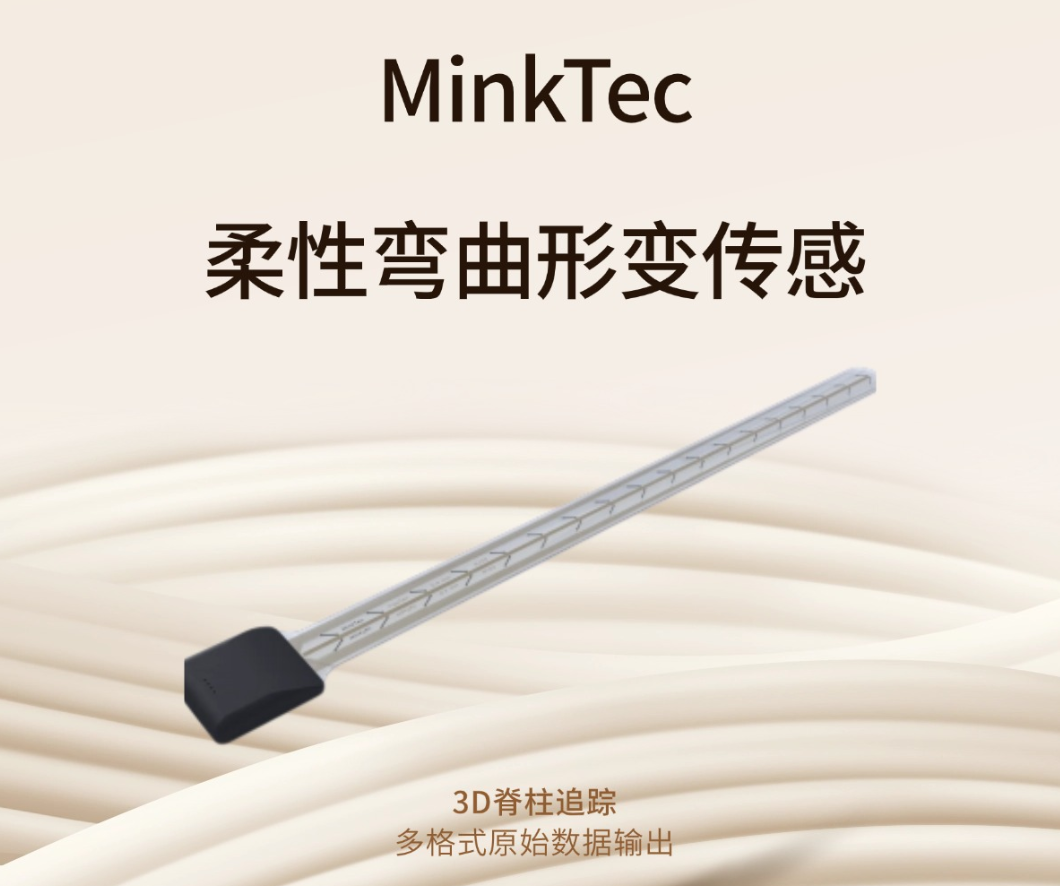
MinkTec发布FlexTail柔性弯曲形变传感器:应变片直测、三模采集、全开放数据生态
MinkTec推出的FlexTail柔性弯曲形变传感器,针对传统脊柱测量手段的场景局限(光学动捕环境受限、医学影像静态单一、IMU设备易漂移且数据封闭),采用应变片直接形变测量+骶骨IMU锚定的双模态架构,从原理上规避积分漂移问题,并通过三模采集传输、开放软件生态(FlexLab Studio/flexlib/flex CLI)、多平台兼容与全格式数据导出,构建了硬件、软件、数据一体化的3D脊柱追踪科研解决方案,将高精度脊柱测量从封闭实验室推向工地、病房、赛场等真实世界场景,目前已在职业工效学、睡眠研究、术后康复、运动生物力学、航天医学等方向开展验证与应用。
2026-09-04
-

物理 AI 拓展工业机器人能力边界:UR 协作机器人实现从实验室到产线动态交互
从示教轨迹走向物理交互:物理 AI 如何拓展 UR 协作机器人的工业应用边界。工业自动化领域,传统机器人大多依靠预先编写完成的示教轨迹完成重复作业。在理想实验室环境下这套模式运行稳定,但落地真实工厂会遇到各类现实扰动:零件存在微小公差、工件表面凹凸不平、夹具每次定位存在细微差异,一旦工况偏离预设值,机器人就容易报警停机,打断生产循环。
2026-09-04
-
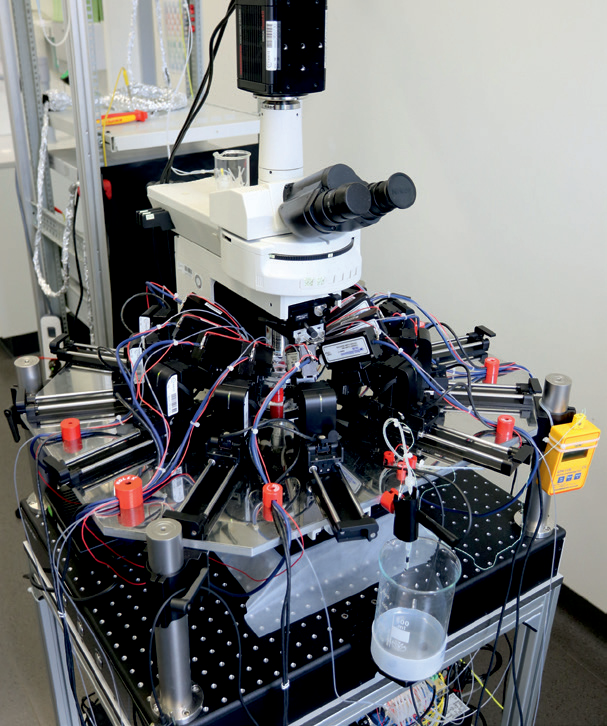
Sensapex:面向脑机接口与神经药理的高精度自动化实验解决方案
从纳米级定位到高通量并行,静态自锁如何保障长时程记录的信号保真度? Sensapex秉持"From scientists to scientists",专注神经电生理与单细胞微操作的高精度自动化平台。技术底座为 ZERO DRIFT 零漂移技术 全闭环伺服控制(closed-loop servo):每轴集成纳米级位置传感器,全闭环伺服在硬件本地解算;定位完成后压电断电、机械自锁,抑制蠕变与热漂移,保障长时程记录稳定。
2026-09-04
-
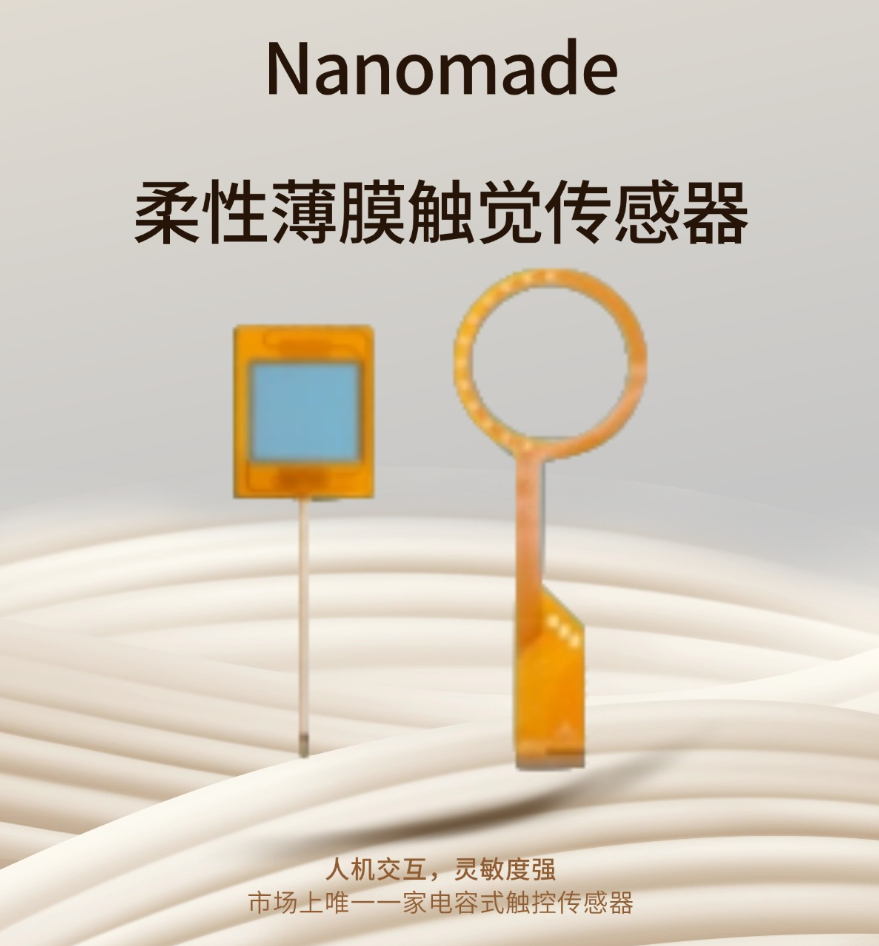
Nanomade柔性薄膜触觉传感器:拓展人机交互边界,解锁多材质全表面触控方案
Nanomade柔性薄膜触觉传感器基于压敏油墨+量子隧穿效应技术,突破传统电容触控无法在金属表面应用的局限——0.2mm超薄贴装、支持接近+压力双感测、适配金属/玻璃/皮革等多材质,可实现点按、滑动、捏合等丰富手势,且支持Retrofit存量改造无需重新开模。产品已覆盖消费电子(笔记本A盖、TWS耳机、智能穿戴)与汽车HMI(方向盘触控、座椅压力检测)等场景,当前以柔性电路芯片方案供应,专用ASIC预计2027年底推出,未来成本下探后将向智能家居、医疗、机器人等领域拓展,推动全表面人机交互走向规模化落地。
2026-09-03


