

AI 深度视觉 + IMU:ZED 相机重新定义机器人的环境感知能力
最近和人形机器人、移动机器人的团队交流,发现一个共同点:大家不约而同在评估 Stereolabs 的 ZED 系列 3D 相机。原因不复杂 —— 物理 AI 要落地,机器人得先 "看清" 世界,而双目方案在深度精度、户外适应性和成本上找到了一个比较舒服的平衡点。

一、双目为什么是正解?
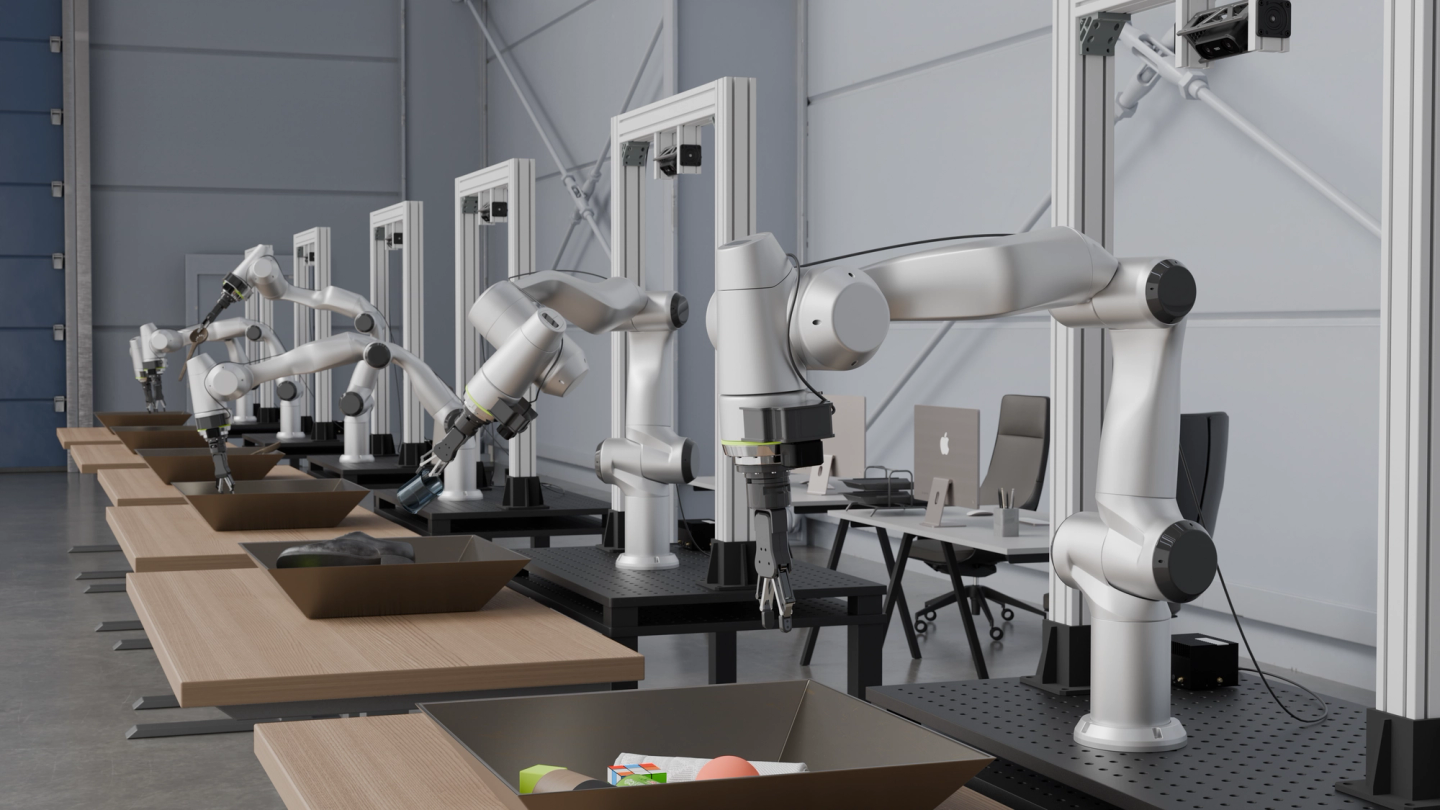
单目靠算法猜深度,在纹理弱、光照变的环境里容易翻车;ToF 和结构光近距离不错,但户外强光下衰减明显。双目立体视觉模拟人眼,靠视差算距离,天然带 RGB 颜色信息,正好满足机器人 "既要看清是什么、又要知道在哪" 的需求。ZED 相机把这件事做到了产品级:深度感知、空间映射、目标检测、人体跟踪、6DoF 运动跟踪,一套 ZED SDK 全给齐了。

二、产品矩阵怎么选?
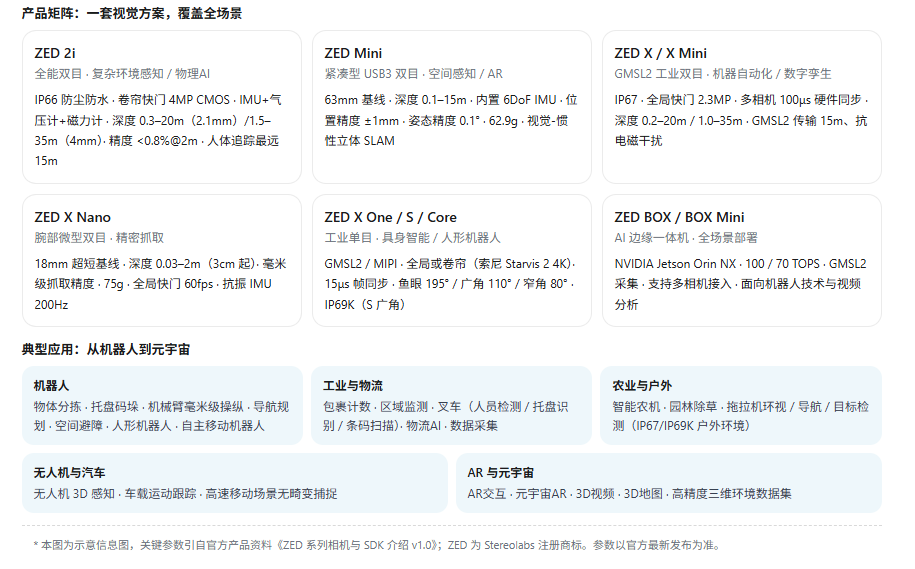
ZED 2i 是综合主力:IP66 防护、内置 IMU 加气压计磁力计,官方资料显示深度范围最远 35m(4mm 镜头版),2m 处深度精度小于 1%,复杂环境和物理 AI 场景都能扛。ZED Mini 小巧(62.9g),做 AR 交互、3D 地图和算法验证很灵活。ZED X 系列走工业路线:IP67、全局快门、GMSL2 传输 15 米抗电磁干扰,多相机 100μs 硬件同步 —— 多传感器融合的自动驾驶和产线检测正好需要。ZED X Nano 是惊喜款:18mm 基线、3cm 起测距、毫米级抓取精度,可以直接装进人形机器人手腕。ZED X One 系列则是为具身智能定制的单目方案,鱼眼218°(对角,仅 S/Core) 环视、索尼 Starvis 2 4K 低光成像、10μs 帧同步,One S 广角版还有 IP69K。
三、我欣赏的三个设计取舍
一是 RGB 传感器和 IMU 的视觉惯性融合,让运动跟踪在弱纹理环境下不飘;二是 ZED SDK 的开放性,全球超 10 万开发者在使用(官方数据),自定义检测器、传感器 API 都开放,意味着你的算法不用从零造轮子;三是边缘部署友好,兼容 NVIDIA Jetson 全系,ZED BOX 直接把算力和采集做成一体机,从实验室到产线的迁移成本低。
四、解决的核心痛点
机械臂 "抓不准"→ 近距毫米级深度精度;移动机器人 "会迷路"→ 实时 3D 地图 + 空间避障 + 定位导航;户外 "见光死"→ IP67/IP69K + 偏振镜抗眩光;多相机系统 "难同步"→ 帧级硬件同步。应用已经铺到物体分拣、托盘码垛、智能农机、园林除草、叉车安全、物流 AI、无人机避障,以及元宇宙 AR、3D 视频这些方向。
一句实话
没有完美的传感器,ZED 也有学习成本和功耗考量。但如果你做机器人、无人机、汽车相关研发,值得花半天跑一遍官方 SDK 示例 —— 眼见为实,比看参数更有说服力。


