

从仿真到真机差在哪?斯坦福 HandelBot/DexDrummer 用 Tesollo DG-5F-M 给出数据
斯坦福的机器人学习实验室,最近把 Tesollo 灵巧手装上了实验台。2026 年公开的 HandelBot 和 DexDrummer 两个项目,都用 Tesollo 五指灵巧手 DG-5F-M 作验证硬件,论文、视频、代码一起公开。
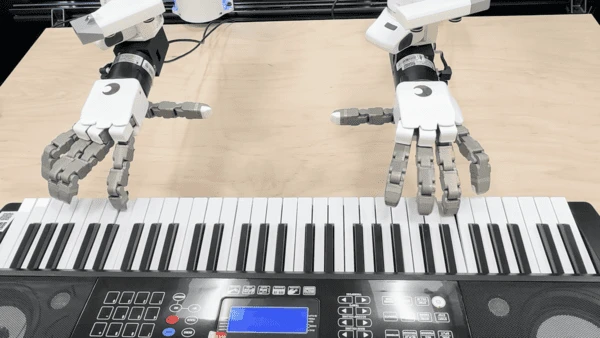

先看数据。HandelBot 做双臂钢琴演奏:两台安装 DG-5F-M 的 Franka 机械臂,用约 30 分钟真实交互数据完成训练,最终演奏 5 首曲目,效果是"直接把仿真策略迁移到真机"方案的 1.8 倍。DexDrummer 用打鼓验证三类能力:手内操作、重复外部接触、长时程运动控制。主动控制手指的策略,在简单曲目上 F1 得分是固定抓取方案的 1.87 倍,复杂曲目为 1.22 倍。
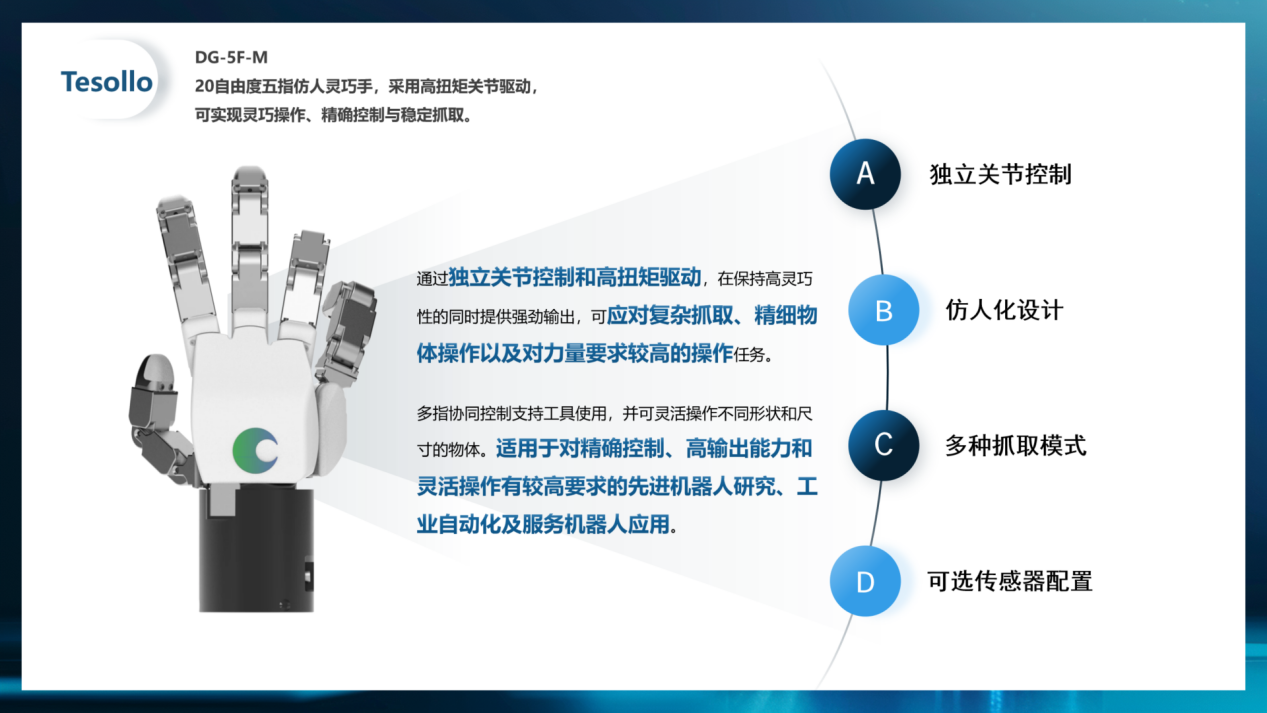
为什么选它?DG-5F-M 是 20 自由度五指仿人手,每指 4 个自由度,整机 1.76kg,包络抓取负载最大 20kg、捏取负载最大 5kg,控制频率 250Hz,带绝对编码器,支持 Modbus RTU/TCP 与 EtherNet TCP/IP。这套配置正好对上实验里吃硬件的几件事:指节独立控制、高频力控闭环、长时间重复动作。

斯坦福的案例表明,Tesollo 灵巧手能够作为真实硬件平台,用于验证最新的机器人学习技术。这样的应用并非孤例。2026 年 5 月 27 日,MIT 邀请 Tesollo CTO Ryu Wooseok 担任 Optics and Quantum Electronics Seminar 演讲嘉宾,向全球科研社区介绍高自由度机器人手、执行器、AI 控制技术及应用案例,并分享机器人手技术的未来发展方向。从实验平台到研讨讲台,Tesollo 灵巧手正在获得越来越多研究机构的认可。行业数据也印证了这一趋势:基于 Web of Science 的文献计量显示,多关节灵巧手抓取与控制方向论文从 2008 年约 10 篇增加到 2016 年后每年 30 篇以上,主题从基础抓取扩展到手内操作、双臂协作、多模态感知和强化学习。
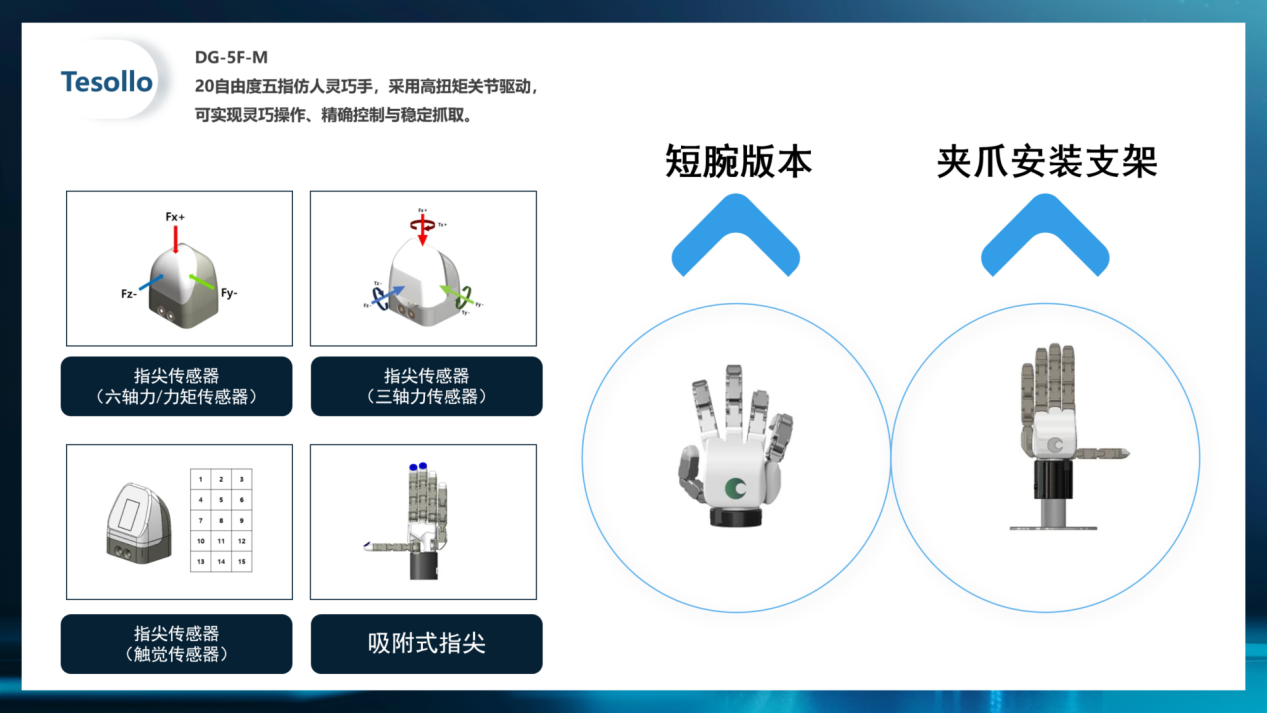

随着相关研究成果、论文、视频和代码陆续公开,DG-5F-M的应用案例正在突破单一实验室的范围,逐渐成为全球研究人员都可以参考的实际验证案例。这表明Tesollo机器人手已不仅仅是一款提供完整硬件的产品,而是正在作为一种研究平台,用于在真实环境中验证新的控制算法和机器人学习技术。斯坦福把论文、代码一起公开,也印证了这一点:灵巧手作为研究平台的价值,正在于实验可被他人复现、复用。
对工程师更实际的是产品线的连续性。Tesollo 五指灵巧手有 DG-5F-M 和轻量化 DG-5F-S(880g、500Hz 控制频率);Tesollo 四指灵巧手 DG-4F 提供 18 自由度和多种抓取模式;Tesollo 三指灵巧手 Delto Gripper-3F 采用模块化结构,面向工业自动化;Tesollo 二指灵巧手 DG-2F 以 6 自由度适应异形件;Tesollo 真空吸盘式夹爪 DG-1F 覆盖非结构化表面的吸附需求。从 Delto DG-5F 到 Delto Gripper 系列,执行器与通信协议同源,换型号不用推翻开发习惯。
HandelBot(双手钢琴演奏)
|
项 |
链接 / 信息 |
|
论文 |
arXiv:2603.12243 — HandelBot: Real-World Piano Playing via Fast Adaptation of Dexterous Robot Policies(Amber Xie、Haozhi Qi、Dorsa Sadigh;2026-03-12 投稿,当前 v4,2026-05-15)摘要页:https://arxiv.org/abs/2603.12243PDF:https://arxiv.org/pdf/2603.12243 |
|
项目主页 |
https://amberxie88.github.io/handelbot/(含视频、方法说明、引用格式,已实测可访问) |
|
代码仓库 |
https://github.com/amberxie88/handelbot(论文附录标注的开源地址) |
硬件与结果:论文明确写道使用两台 Tesollo DG-5F 灵巧手(20 自由度)分别装于 Franka Emika Panda 与 FR3 机械臂上;约 30 分钟真实交互数据完成 5 首曲目演奏,性能为直接仿真部署方案的 1.8 倍
DexDrummer(打鼓研究)
|
项 |
链接 / 信息 |
|
论文 |
arXiv:2603.22263 — DexDrummer: In-Hand, Contact-Rich, and Long-Horizon Dexterous Robot Drumming(Hung-Chieh Fang、Amber Xie、Jennifer Grannen、Kenneth Llontop、Dorsa Sadigh;2026-03-23)摘要页:https://arxiv.org/abs/2603.22263PDF:https://arxiv.org/pdf/2603.22263 |
|
项目主页 |
https://dexdrummer.github.io/(含真实打鼓视频,已实测可访问) |
|
代码仓库 |
https://github.com/hc-fang/dexdrummer(论文正文标注的开源地址) |
硬件与结果:论文写明使用两台 7-DOF Franka Panda 机械臂与两台 20-DOF Tesollo DG-5F 手;主动控指策略在简单曲目 F1 为固定抓取的 1.87 倍、高难度曲目 1.22 倍,真实场景可达到 F1=1.0。
从实验室的第一行代码,到产线落地的第一个工位,具身智能的每一次跃迁,都始于一次及时的看见。欣佰特科技愿做这条路上的桥梁与管道 —— 把全球前沿技术、产品动态与行业洞察,第一时间送到科研人员、正在推动自动化转型的技术负责人与决策者面前,让信息先人一步,让决策有据可依。


