

Rokoko 动捕手套如何用于机器人?从动作捕捉到遥操作与训练数据采集
很多人认识动捕手套,是从动画、游戏和虚拟角色开始。但在机器人项目中,Rokoko 动捕手套 的作用不只是“让虚拟手动起来”,更重要的是输出结构化手部位姿,为机器人遥操作、示教和训练数据采集提供数据入口。
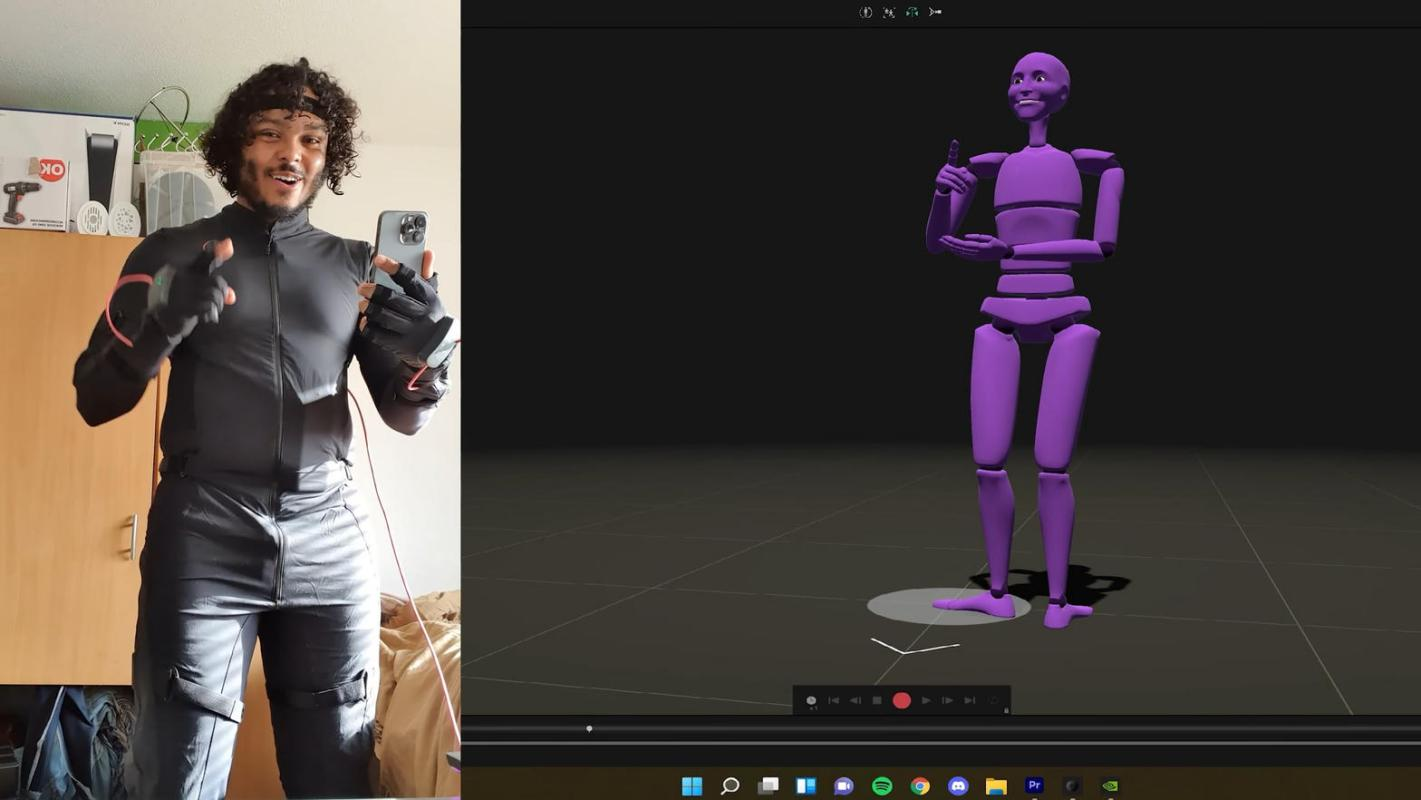
Studio 预览之后,结构化手部数据接到自有管线
250Hz不等于手指位姿输出250Hz
项目接入时,首先要分清几个参数。Smartgloves II 的 250 Hz 指的是内部 IMU 采样频率,手部结构化位姿对外输出约为 83.33 Hz。EMF 等传感信息则参与手指和手腕几何关系求解。因此,机器人项目真正需要关注的,是下游程序最终能够稳定获得的位姿数据,而不是单独看内部传感器采样频率。
先看骨架,再接机器人
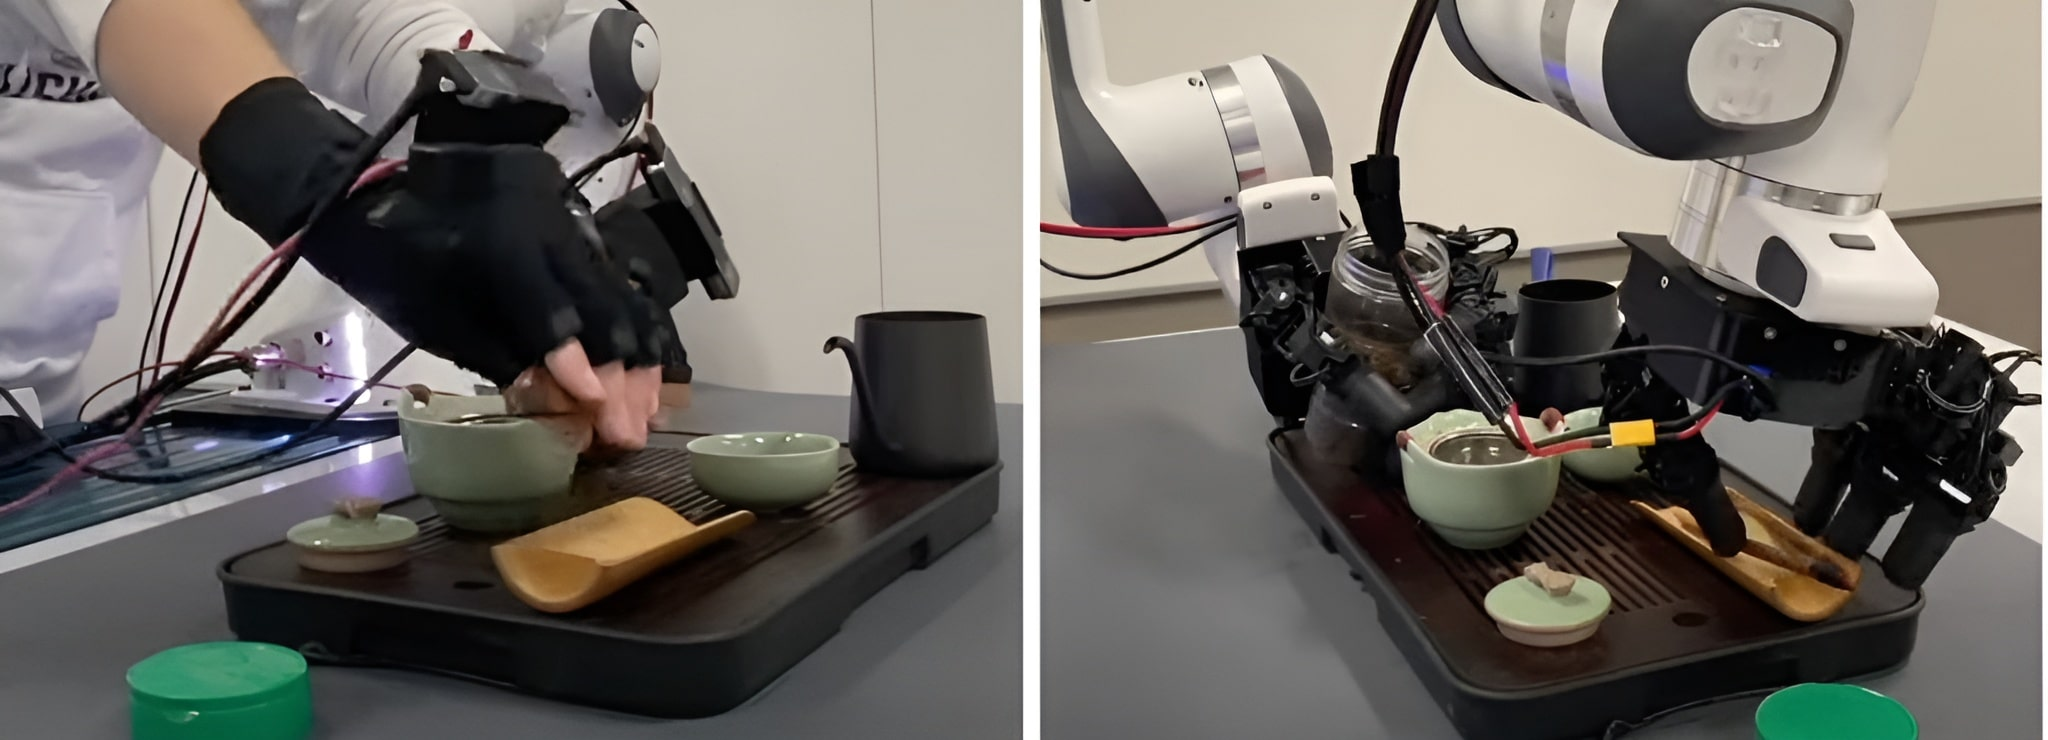
使用 Rokoko 动捕手套 时,建;议先在 Studio 中检查手部骨架。
重点确认:左右手是否正确;手指弯曲方向是否正常;拇指姿态是否合理;手腕运动是否稳定。确认动捕数据正常后,再把实时数据流或导出文件接入机器人系统。比较清晰的流程是:手套采集 → Studio 检查 → 位姿数据 → 重定向 → 安全层 → 机器人控制器
重定向是关键一步
人体手部骨架和机器人灵巧手并不是同一套结构。因此数据进入机器人之前,必须处理:左右手、尺度、关节顺序和单位。任何一项出错,都可能导致机器人出现反关节、动作方向错误或幅度异常。尤其需要注意角度和弧度的区别,以及人体关节和机器人 Joint 之间的对应关系。所以,数据能正常收到,并不代表机器人可以直接执行。
遥操作和离线训练关注点不同
Rokoko 动捕手套 既可以用于实时遥操作,也可以用于离线训练数据采集,但两种场景不能完全按照同一套参数处理。实时遥操作重点关注:延迟,丢包,网络抖动,姿态突变,速度和关节限幅。离线训练则更关注:标定一致性,坐标系统一,数据分段,动作标签,成功与失败样本管理。两种应用可以共用手套,但不建议直接共用一套未经限幅和验证的机器人控制增益。
公开案例说明应用正在扩展
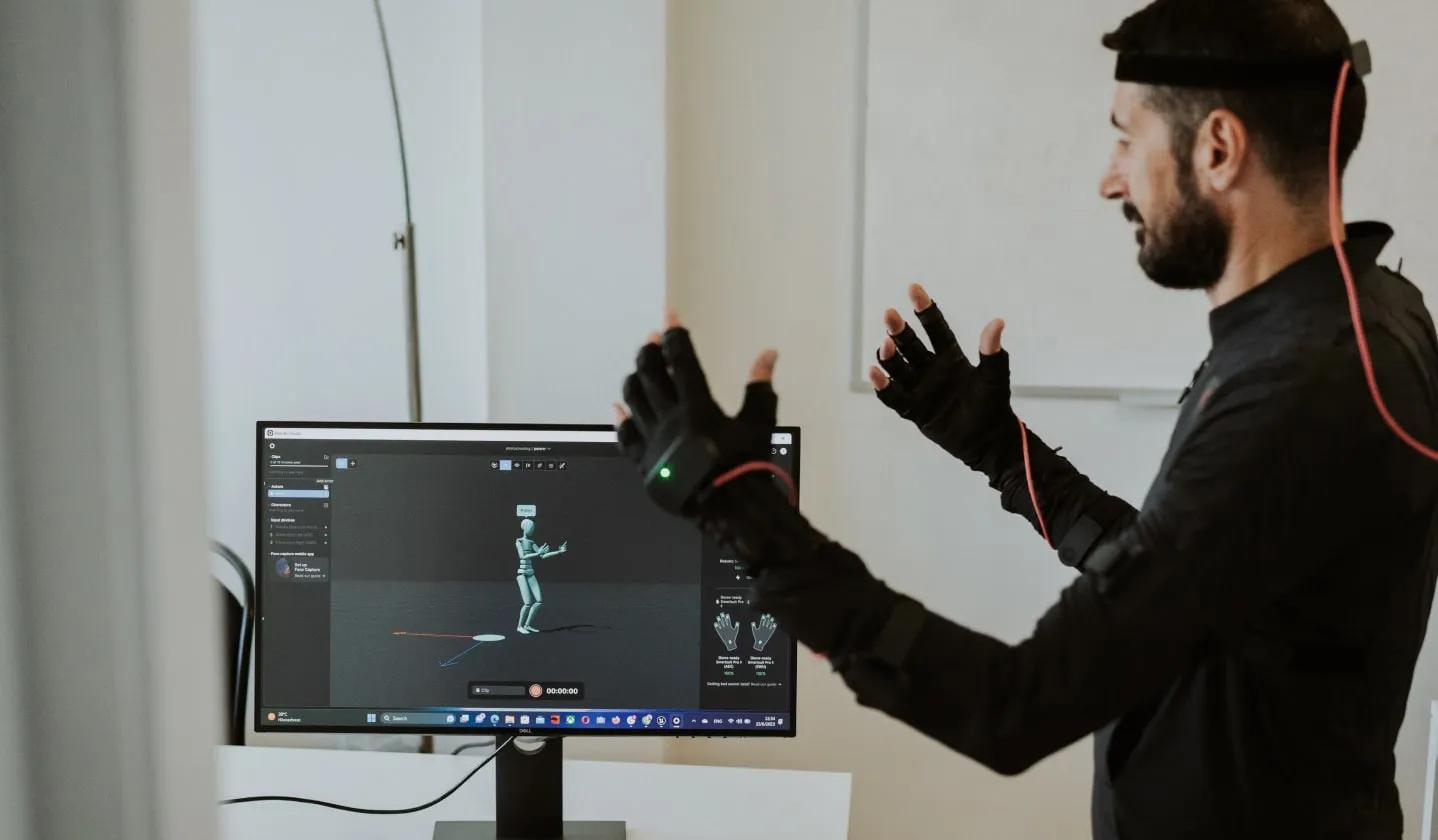
从公开项目来看,ETH Zürich、多伦多大学施工安全研究、YAAK.ai 等案例,已经将手部动捕用于机器人遥操作、灵巧操作和训练数据采集。这说明 Rokoko 动捕手套 的应用范围已经从传统动画制作,逐步延伸到机器人科研和实验场景。不过,官网案例只能作为技术路线参考。真正落地时,还需要重新核对手套固件、软件版本、ROS 环境、机器人驱动、URDF、关节顺序、坐标系和控制参数。
机器人接入建议
实际项目可以按照以下顺序推进:
- 在 Studio 中完成标定和骨架检查。
- 接入 ROS 或自定义程序,只读取数据。
- 建立人体与机器人关节映射。
- 检查左右手、尺度、顺序和单位。
- 优先在仿真环境测试。
- 加入位置、速度和通信超时限制。
- 最后再连接实体机器人。
结语
对于机器人项目来说,Rokoko 动捕手套 更适合被理解为一个手部动作数据入口。动画软件负责预览,机器人系统负责重定向、限幅和安全控制。把“动捕数据采集”和“机器人控制”分开设计,通常更有利于后续调试、遥操作和训练数据采集。
#Rokoko #Smartgloves #动捕手套 #ROS #运动捕捉 #遥操作 #具身智能


