

机器人触觉感知的数据底座:PPS 电容传感矩阵技术解析 TactileGlove II触觉数据手套+FingerTPS II 触感指套+RoboTact 机器人触觉传感器
一只机械手要稳稳握住鸡蛋,不捏碎也不滑脱,依赖的不只是控制算法,还有指尖那层能“感觉轻重”的触觉传感器(tactile sensor)。在具身智能与灵巧手研发中,机器人触觉感知正从加分项变成基础设施。
技术内核:电容式压力传感器的测量级表现
PPS(Pressure Profile Systems)的传感方案统一采用电容式压力传感器(capacitive pressure sensor):柔性电极间夹弹性介电层,受压后电容变化换算为压力值。相比压阻式薄膜路线,电容式在信噪比与长期稳定性上更占优势。据官方资料,TactileGlove II 信噪比大于 500:1、线性度高于 98%、增益非重复性小于 3%,最小可测 0.04 N,无需用户校准可保持数年——这是“测量级数据”与“样品级设备”的分水岭。
产品矩阵:数据手套、指套与夹爪分工
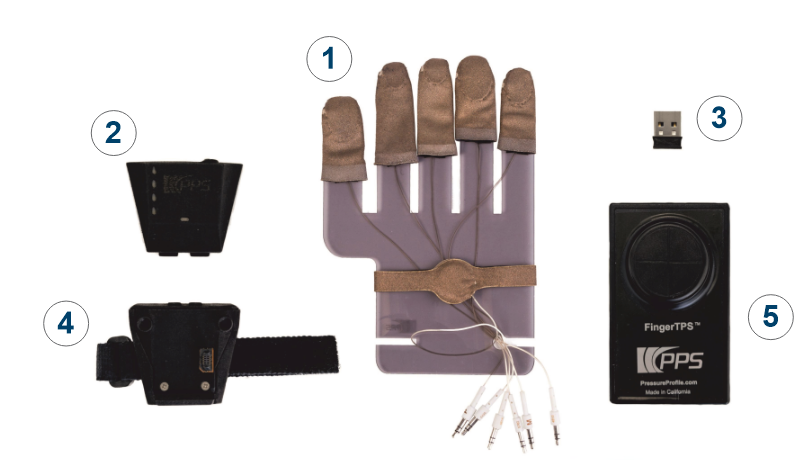
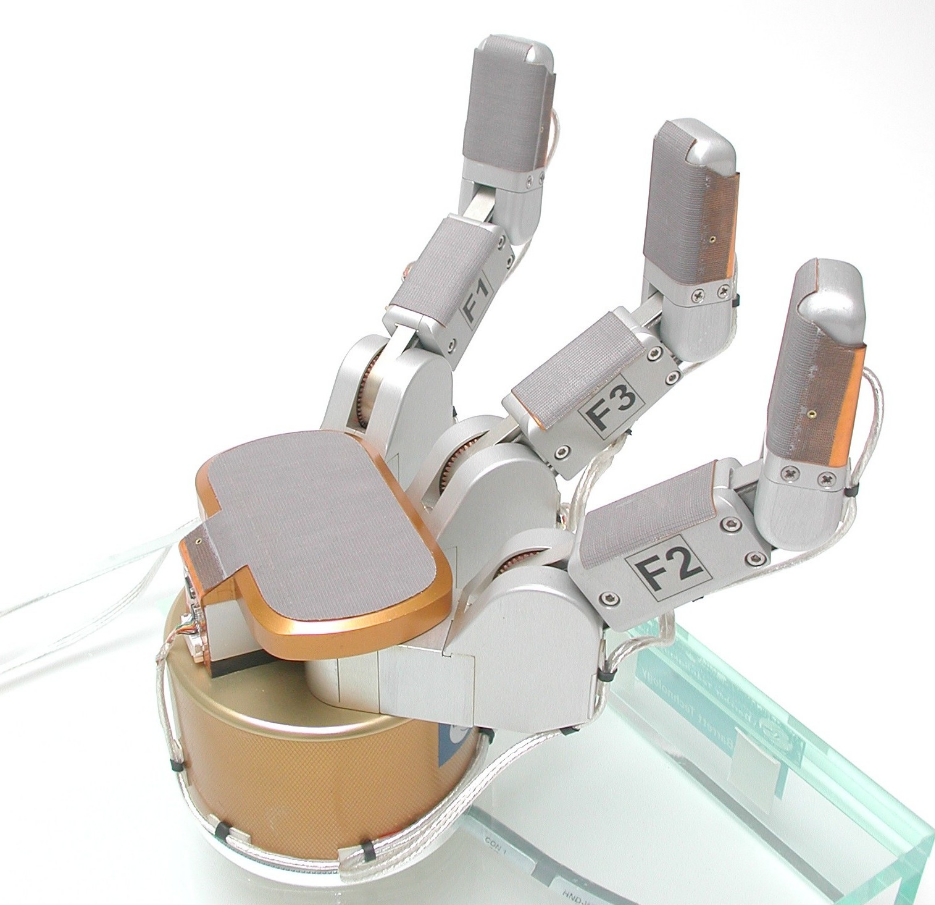
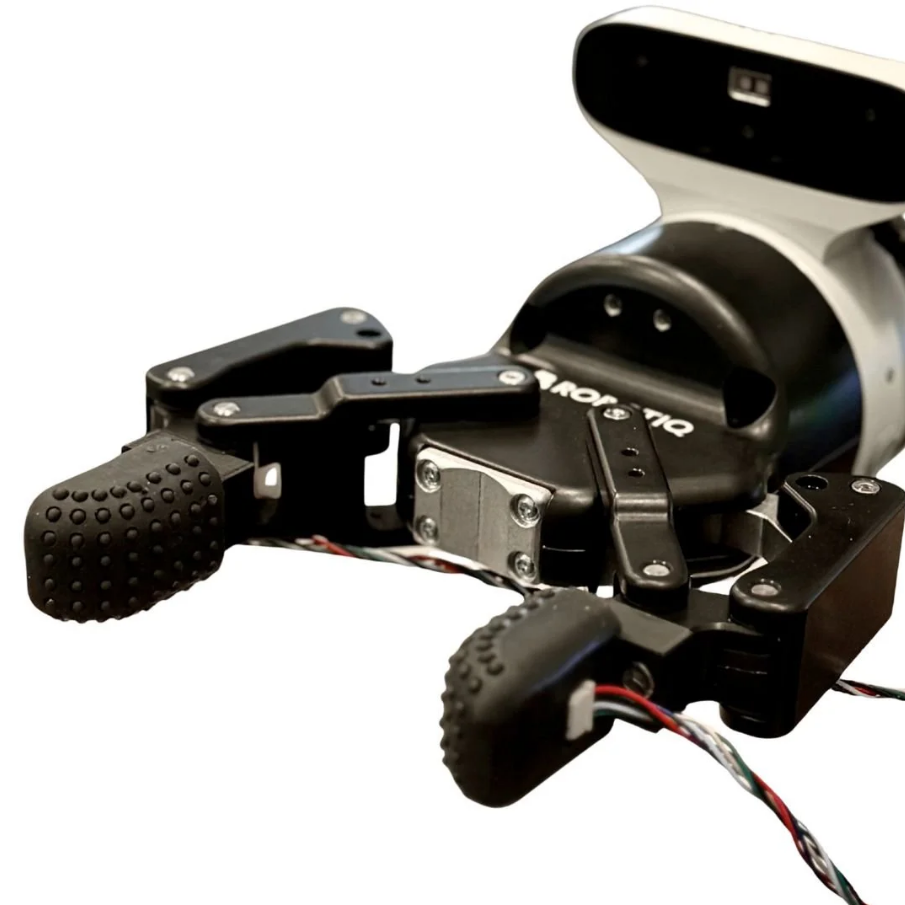
TactileGlove 触觉数据手套每只手内嵌 65 个传感元件,覆盖指尖、指节、手掌与拇指,量程 80 psi,USB/蓝牙 ,采集频率单手 100 Hz,Chameleon软件支持热力图与 TVR/CSV 导出,支持API接口调用。FingerTPS 触感指套面向指尖力专项:一套系统 2 个指套起步、单手支持最多 6 个传感点,量程 2 kg、扫描率 25–40 Hz。RoboTact 机器人触觉传感器内嵌 12 单元阵列,量程 45 psi,I2C 接口,支持 USB/蓝牙与 ROS2,可测接触起止位置、接触力、压力分布与初始滑移状态,适配夹爪与灵巧手。
集成价值:人手到机器人的闭环
组合的价值在打通全过程链路:先用 PPS 压力分布测量系统采集人手在真实任务中的压力分布,服务人机工程评估与具身智能数据采集;再把 RoboTact 装进机械夹爪,支撑力控抓取与防滑。人手侧数据经 API接入自有管线,机器人侧经 ROS2 融入抓取控制栈,为具身多模态研究提供可复现的数据源。
一只机械手要稳稳握住鸡蛋,不捏碎也不滑脱,依赖的不只是控制算法,还有指尖那层能“感觉轻重”的触觉传感器(tactile sensor)。在具身智能与灵巧手研发中,机器人触觉感知正从加分项变成基础设施。
技术内核:电容式压力传感器的测量级表现
PPS(Pressure Profile Systems)的传感方案统一采用电容式压力传感器(capacitive pressure sensor):柔性电极间夹弹性介电层,受压后电容变化换算为压力值。相比压阻式薄膜路线,电容式在信噪比与长期稳定性上更占优势。据官方资料,TactileGlove II 信噪比大于 500:1、线性度高于 98%、增益非重复性小于 3%,最小可测 0.04 N,无需用户校准可保持数年——这是“测量级数据”与“样品级设备”的分水岭。
产品矩阵:数据手套、指套与夹爪分工
TactileGlove 触觉数据手套每只手内嵌 65 个传感元件,覆盖指尖、指节、手掌与拇指,量程 80 psi,USB/蓝牙 ,采集频率单手 100 Hz,Chameleon软件支持热力图与 TVR/CSV 导出,支持API接口调用。FingerTPS 触感指套面向指尖力专项:一套系统 2 个指套起步、单手支持最多 6 个传感点,量程 2 kg、扫描率 25–40 Hz。RoboTact 机器人触觉传感器内嵌 12 单元阵列,量程 45 psi,I2C 接口,支持 USB/蓝牙与 ROS2,可测接触起止位置、接触力、压力分布与初始滑移状态,适配夹爪与灵巧手。
集成价值:人手到机器人的闭环
组合的价值在打通全过程链路:先用 PPS 压力分布测量系统采集人手在真实任务中的压力分布,服务人机工程评估与具身智能数据采集;再把 RoboTact 装进机械夹爪,支撑力控抓取与防滑。人手侧数据经 API接入自有管线,机器人侧经 ROS2 融入抓取控制栈,为具身多模态研究提供可复现的数据源。
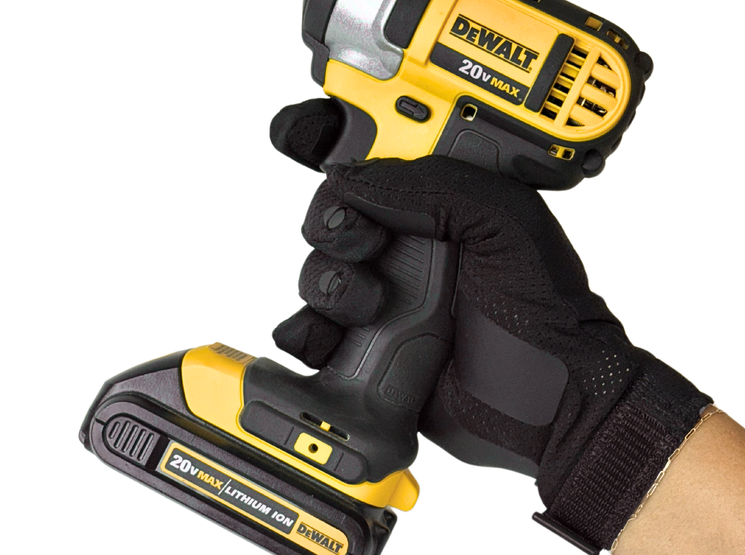
落地场景与赋能
人机安全评估可量化电动工具握力;产品设计把“手感”变成可对比数据;康复医疗支撑手部康复训练评估;运动科学可做力量分配分析。对科研院校,它解决可发表的手部压力数据来源;对企业研发,它把主观体验转成设计依据,补齐机械夹爪触觉传感器与灵巧手触觉传感器的数据短板。


